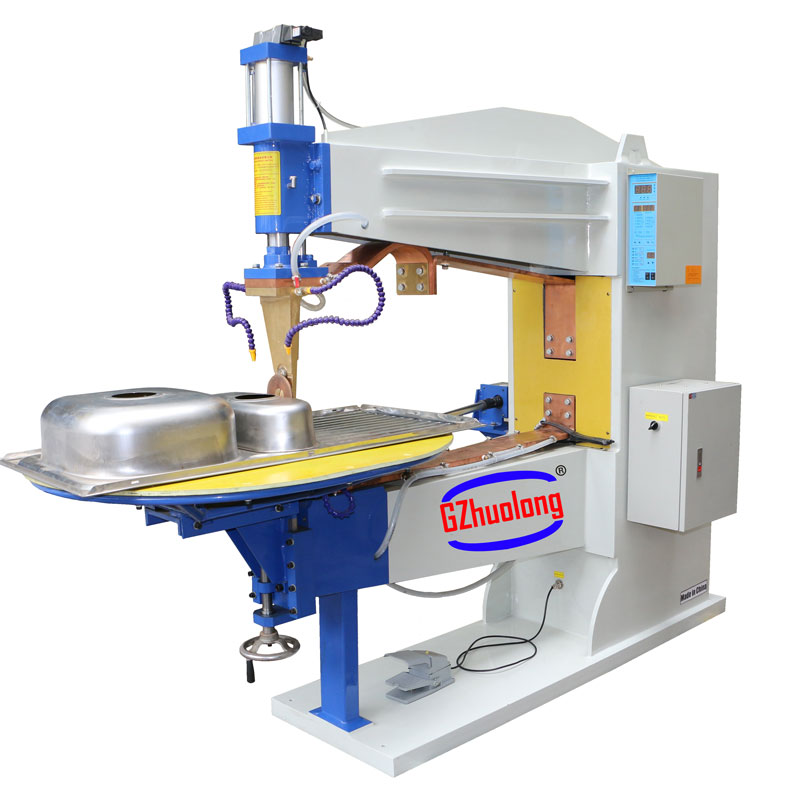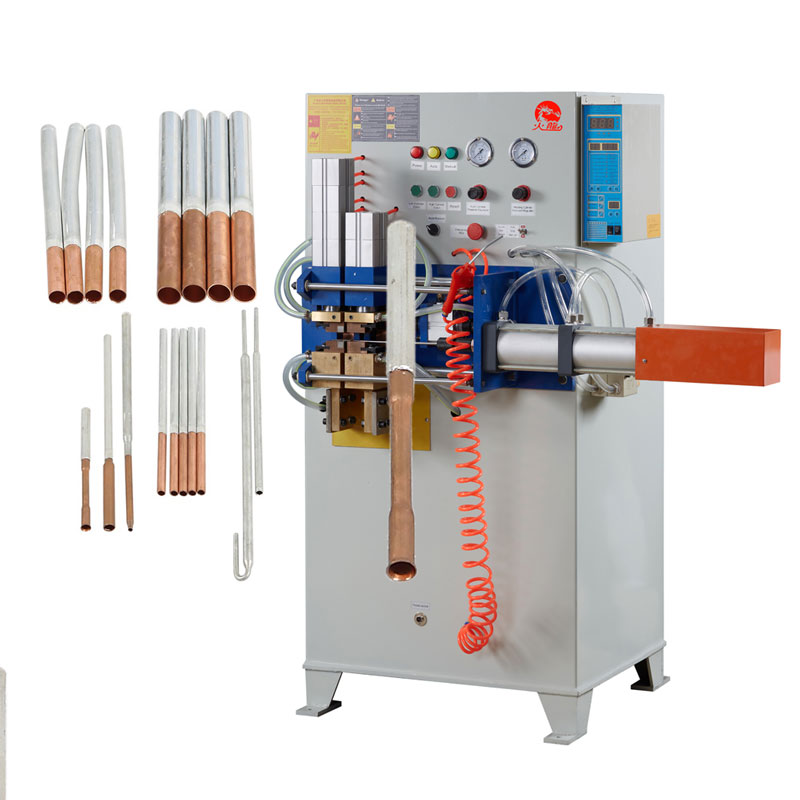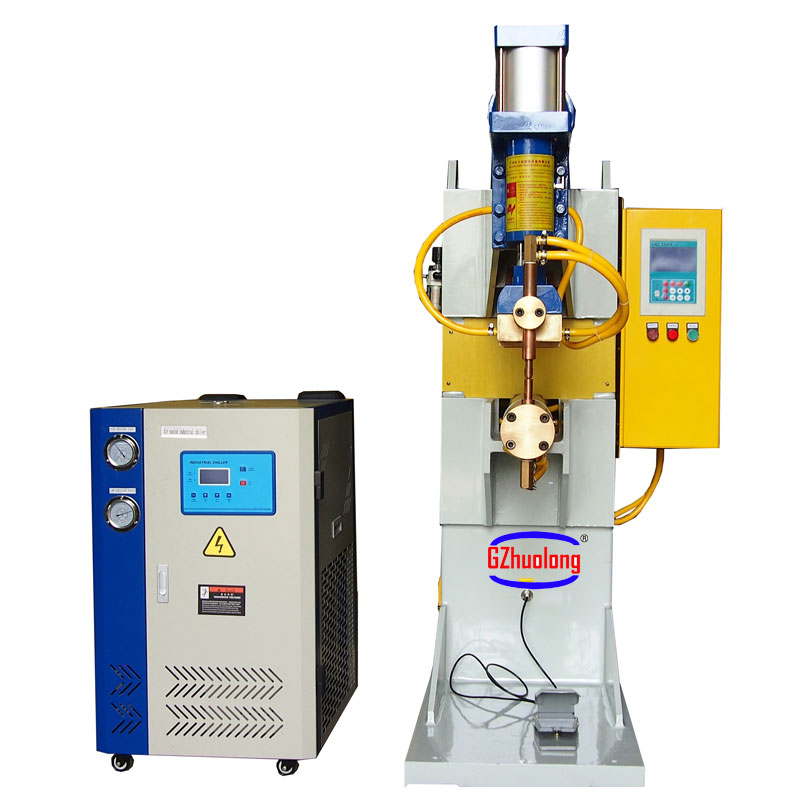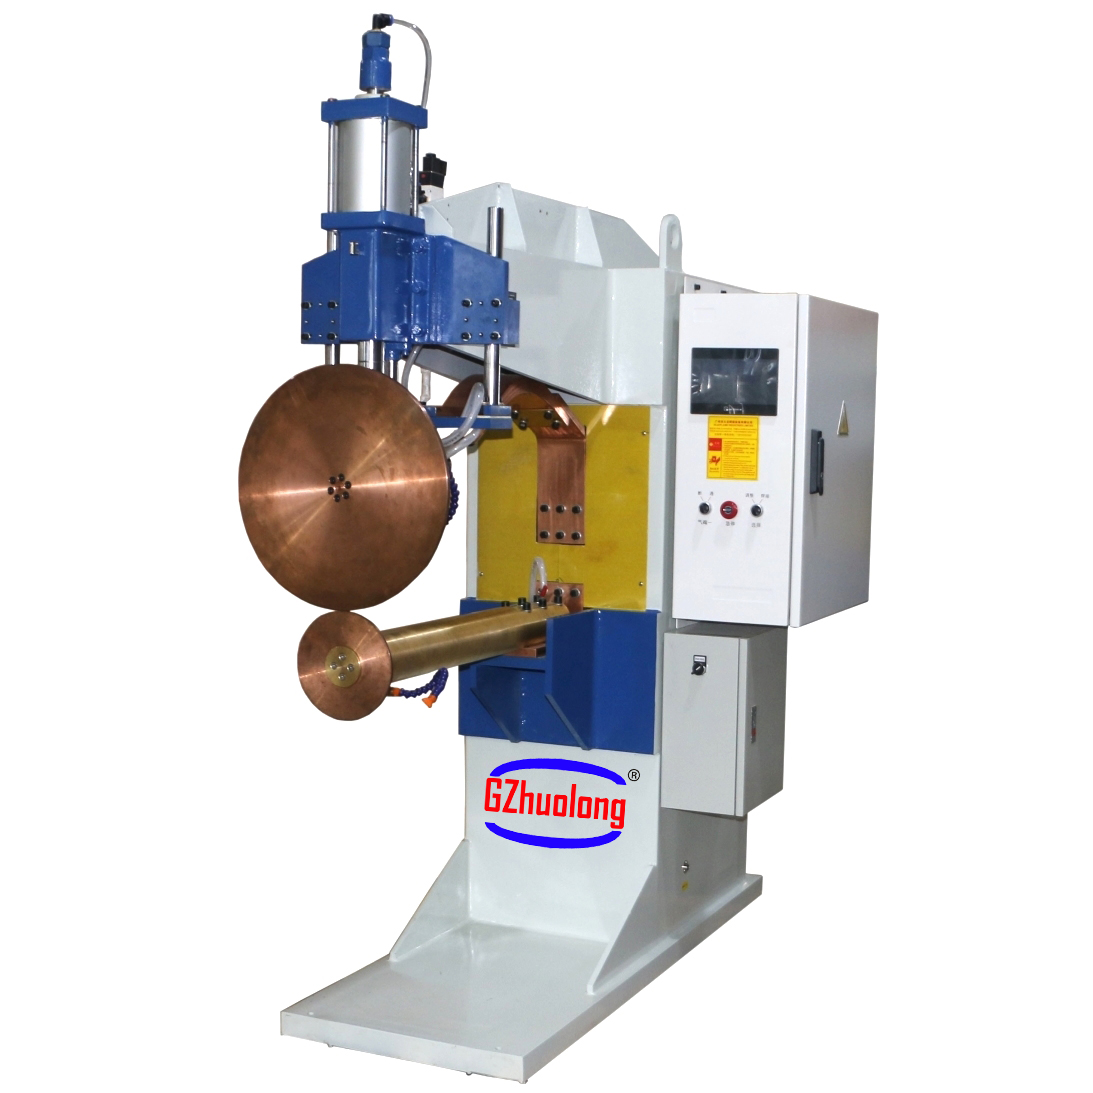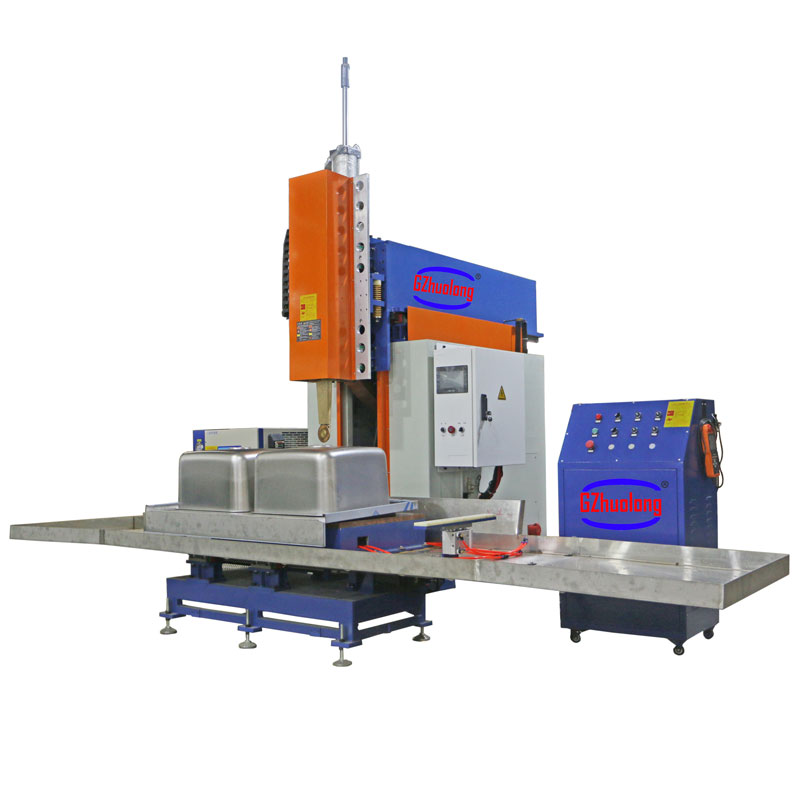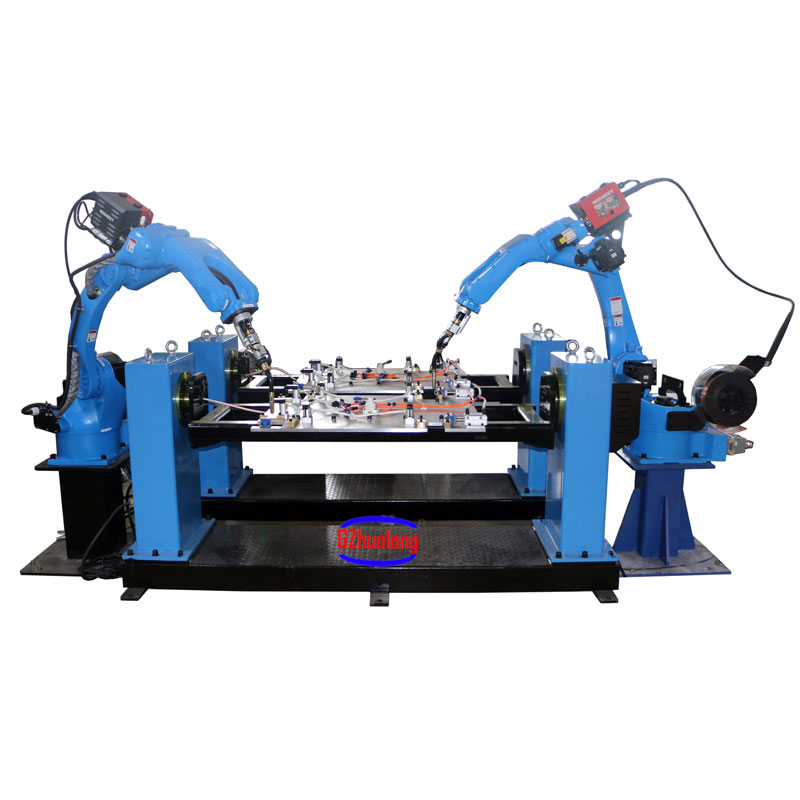
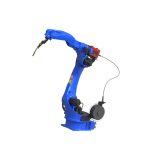

Os robôs de soldagem são compostos principalmente de duas partes: robôs e equipamentos de soldagem.
Contate-nosOs robôs de soldagem são compostos principalmente de duas partes: robôs e equipamentos de soldagem. O robô é composto por um corpo robótico e um gabinete de controle (hardware e software). Equipamentos de soldagem, como soldagem a arco e ponto, consistem em uma fonte de energia de soldagem (incluindo sistema de controle), alimentador de fio (soldagem a arco), tocha de soldagem (alicate) e outras peças.
Os robôs de soldagem a arco usam principalmente métodos de soldagem com proteção de gás (MAG, MIG, TIG) e, para soldagem a arco, fontes de alimentação convencionais com tiristor, inversor, pulso ou não pulso com forma de onda ajustável podem ser instaladas no robô.
O alimentador de arame pode ser montado no braço do robô ou fora dele. A mangueira entre a tocha de soldagem e o alimentador de arame é encurtada, o que ajuda a manter a estabilidade do alimentador de arame.
Os robôs de soldagem são basicamente robôs de união de costura, a maioria dos quais possui 6 eixos.
Com o desenvolvimento da tecnologia eletrônica, informática, CNC e robótica, robôs de soldagem automática, desde que começaram a ser utilizados na fabricação na década de 1960, sua tecnologia tornou-se cada vez mais avançada, principalmente pelas seguintes vantagens:
1.Estabilizar e melhorar a qualidade da soldagem e refletir a qualidade da soldagem na forma de valores.
2.Aumento da produtividade do trabalho.
3.Aumentar a intensidade de trabalho dos trabalhadores e permitir-lhes trabalhar em condições perigosas.
4. Reduz os requisitos de tecnologia de trabalho dos funcionários.
5. O ciclo de preparação para modificação e substituição de produtos, bem como o correspondente investimento em equipamentos, foi encurtado.
Portanto, é amplamente utilizado em todas as esferas da vida.
Parâmetros principais:
| Robô multiarticular vertical | |||||||
| modelo | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| Tensão de entrada | Trifásico 380V 50/60HZ | Trifásico 380V 50/60HZ | Trifásico 380V 50/60HZ | ||||
| Poder | 3KVA | 5KVA | 5KVA | ||||
| Liberdade de movimento | 6 | 6 | 6 | ||||
| Carga máxima | 10kg | 20kg | 10kg | ||||
| Autonomia e velocidade máxima | J/JT | Amplitude de movimento | velocidade máxima | Amplitude de movimento | velocidade máxima | Amplitude de movimento | velocidade máxima |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| suspensão±30° | suspensão±30° | suspensão±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°--150° | 169°/s | +80°--150° | 169°/s | +80°--150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Carga de pulso permitida | J/JT | momento de força | momento de inércia | momento de força | momento de inércia | momento de força | momento de inércia |
| 4 | 10,0 N·m | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 N·m | 0,25 kg㎡ | |
| 5 | 10,0 N·m | 0,25 kg㎡ | 48,0 Nm | 1,8 kg㎡ | 10,0 N·m | 0,25 kg㎡ | |
| 6 | 3Nm | 0,05 kg㎡ | 28 Nm | 0,8kg㎡ | 3Nm | 0,05 kg㎡ | |
| peso | 170kg | 285kg | 290kg | ||||
| Precisão de reposicionamento | ±0,08 mm | ||||||
| Nível de ruído | <70dB(A) | ||||||